A / PERCEPTION
视觉与边缘推理
多摄像头、YOLOv8、LiDAR、RDK X5 和 Hailo 支撑感知。
 ROBOTICS
卢湾高级中学机器人足球社团。
机械、电控、视觉与代码,在真实赛场汇合。
01 / MACHINE ARCHIVE
从一张图纸,到一台会踢球的机器人。
从 Meta 到 Terminus,再到女武神,各自保留独立工程档案。
三代机器,三份工程记录。选择档案袋,进入对应的独立档案页。
Unity 场景、控制桥和相机流。先在虚拟赛场验证,再让实机上场。
02 / SYSTEM LOOP
把视觉、定位与运动串成闭环,
再到赛场验证,让复盘回到下一轮设计。
摄像头、YOLO 与场地边界检测,把球、球门和机器人统一进目标检测与场地模型。
01 — 0503 / ENGINEERING TOOLCHAIN
感知、控制、仿真与机械。
围绕真实机器人组织研发。
A / PERCEPTION
多摄像头、YOLOv8、LiDAR、RDK X5 和 Hailo 支撑感知。
B / ACTUATION
底盘、盘球、击球、PID 和传感器形成动作闭环。
C / SIMULATION
仿真用于赛前验证和策略复盘,让策略与实机偏差同步迭代。
D / MECHANICS
机械、装配和维修经验沉淀为复用资产,现场只调关键变量。
04 / SEASON LOG
2025—2026:结构、感知、控制、仿真与赛场资料持续更新。
TEAM NEWS / 2026.10.02 — 10.04
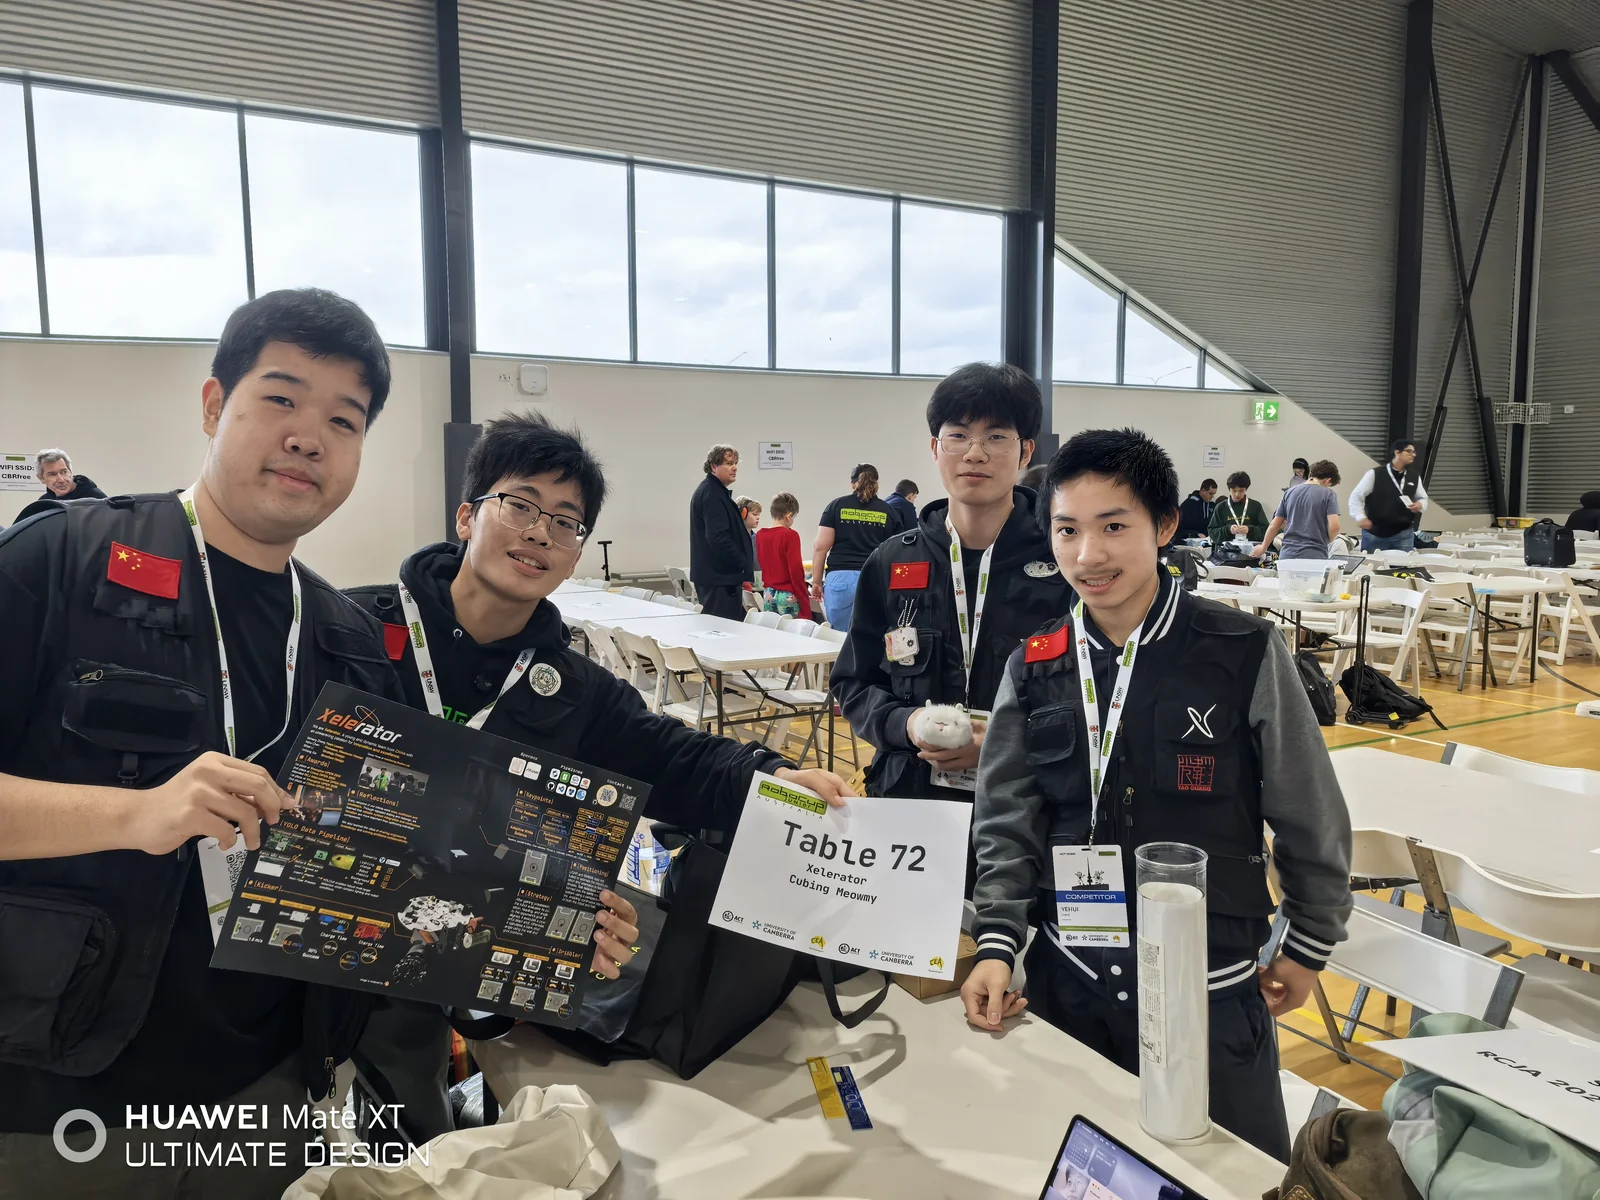
2026年10月2日至4日,代表队在堪培拉参加 Soccer Vision 组别比赛,获得小组赛第四名。跨地区合作、机器人升级与赛场重逢,成为这次旅程的重要收获。
阅读澳洲赛新闻稿 ↗参加 Australia Open,获得第五名。
05 / TECHNICAL POSTERS
机器、系统与赛场成果的年度记录。
打开原始 PDF,查看完整内容。
06 / IN THE FIELD
装机。联调。比赛。再来一次。
机器、赛场与团队,是同一个系统工程。
07 / TEAM PRINCIPLES
承诺的任务落到结果,进度、风险和交付物都能被验证。
问题、分歧和限制直接讲清楚,让团队更快对齐下一步。
看真实贡献和可复用成果,不按资历、声音大小或头衔排序。
每次装机、调参和复盘,都继续逼近更稳定、更快、更可靠的版本。