MACHINE FILE / XLR—META—2025
META
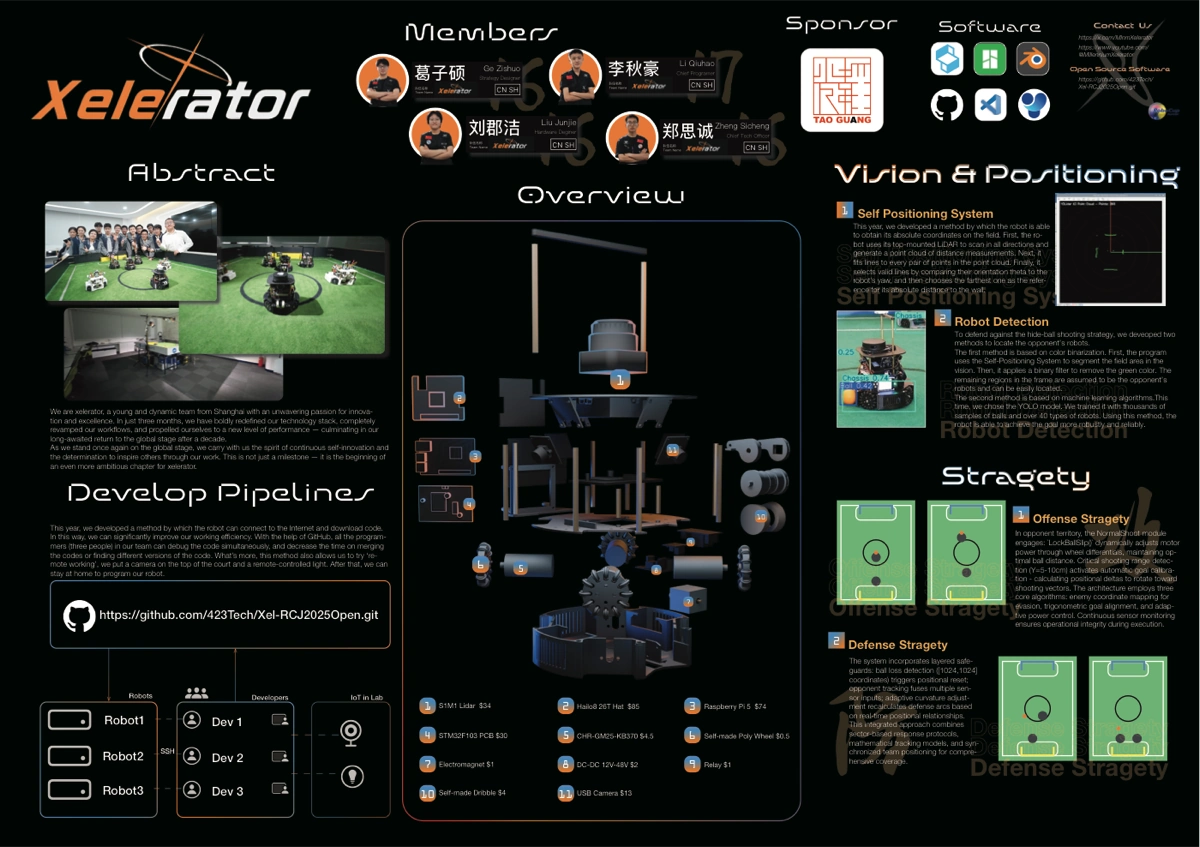
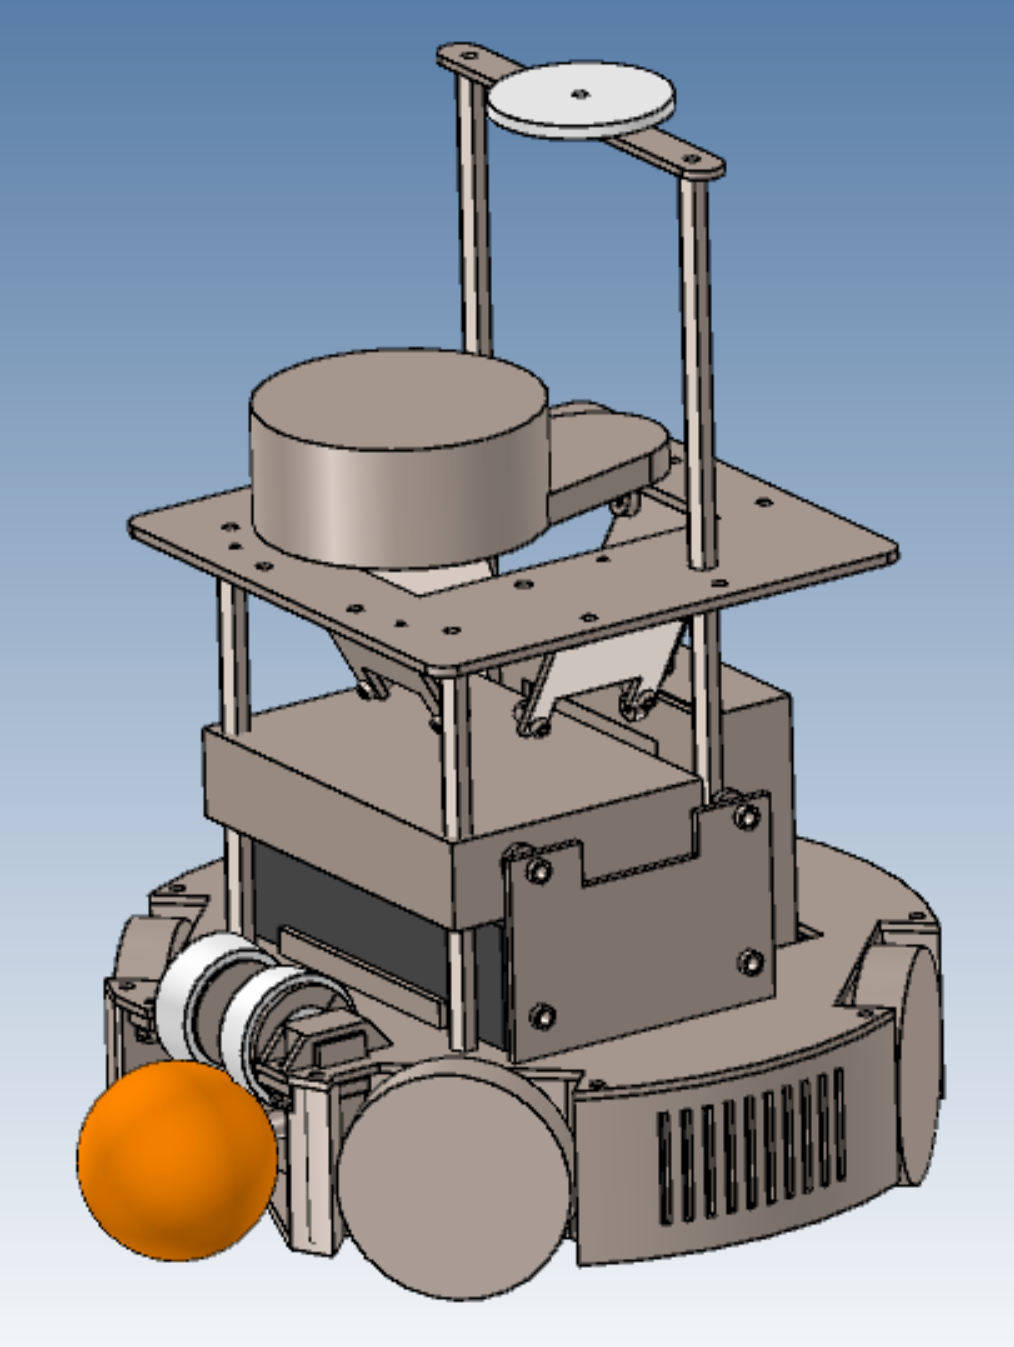
Meta 是 2025 Brazil International 的参赛机器。这份档案保留当年的技术海报、结构与工具链记录,呈现该版本在感知、定位、控制和策略方面的工程工作。
档案身份:META · 2025 / Brazil International。
- 以树莓派 5 四摄方案为历史档案主体,承接早期视觉原型的经验。
- 目标检测先转成地面坐标,再交给全向底盘;相机安装与标定共同决定追球方向。
- 侧向换电、端口配置和遥控调试,使现场维护成为设计的一部分。
- 截至 2026 年 2 月,队伍共用视觉工具链已开始支持 YOLO、Hailo 与 Jetson 后端。
META / DEVELOPMENT REPORT
META:从颜色视觉走向可扩展的机器人平台
一台机器的成长,始于对视野、坐标和维护空间的重新理解。从 OpenMV 到 MaixCam,再到树莓派四摄,Meta 的研发经历逐步形成了后续机器沿用的接口与调试方法。
选型 / 2025.01–03:先找到旧机器的限制
2025 年 1 月 11 日的上海选拔赛结束后,队伍复盘了沿用上次国赛方案的机器。它已经能够参加比赛,但整机把视觉处理、动作处理和主控决策集中在一块 OpenMV 固件主板上。STM32H7 需要在同一段计算时间里处理图像、判断动作和通信;继续增加算法,首先遇到的并不是新功能怎么写,而是这些任务还能否及时完成。
结构上的代价同样具体。电池藏在上层板内部,更换要先拆板;二层板上的四个超声传感器、两个摄像头和线束又挡住了主板按钮。回合紧凑时,换电和按键操作会直接占用准备时间。延长摄像头排线产生的噪点也让团队看到,识别稳定性同时取决于算力、布线和安装方式。
团队先评估熟悉的双 OpenMV Mini 配 210 度镜头方案,再选择可运行 Linux 和标准 Python 的 MaixCam 作为下一阶段验证对象。四个 MaixCam 是当时的规划,不能据此把旧机器写成已经完成的四摄方案。本阶段的意义是确定系统拆分方向:让视觉协处理器输出目标信息,主板把资源留给动作与决策。
原型 / 2025.03–04:MaixCam 的速度与系统瓶颈
2025 年 3 月 24 日,采购的 MaixCam 和 120 度镜头到货。这个平台吸引团队的地方,是 Linux、标准 Python 以及 OpenCV、Numpy 等工具的可用性。相比在微控制器环境里自行补齐算法库,它让视觉开发更方便,也为将结果通过串口交给主板提供了新的分工方式。
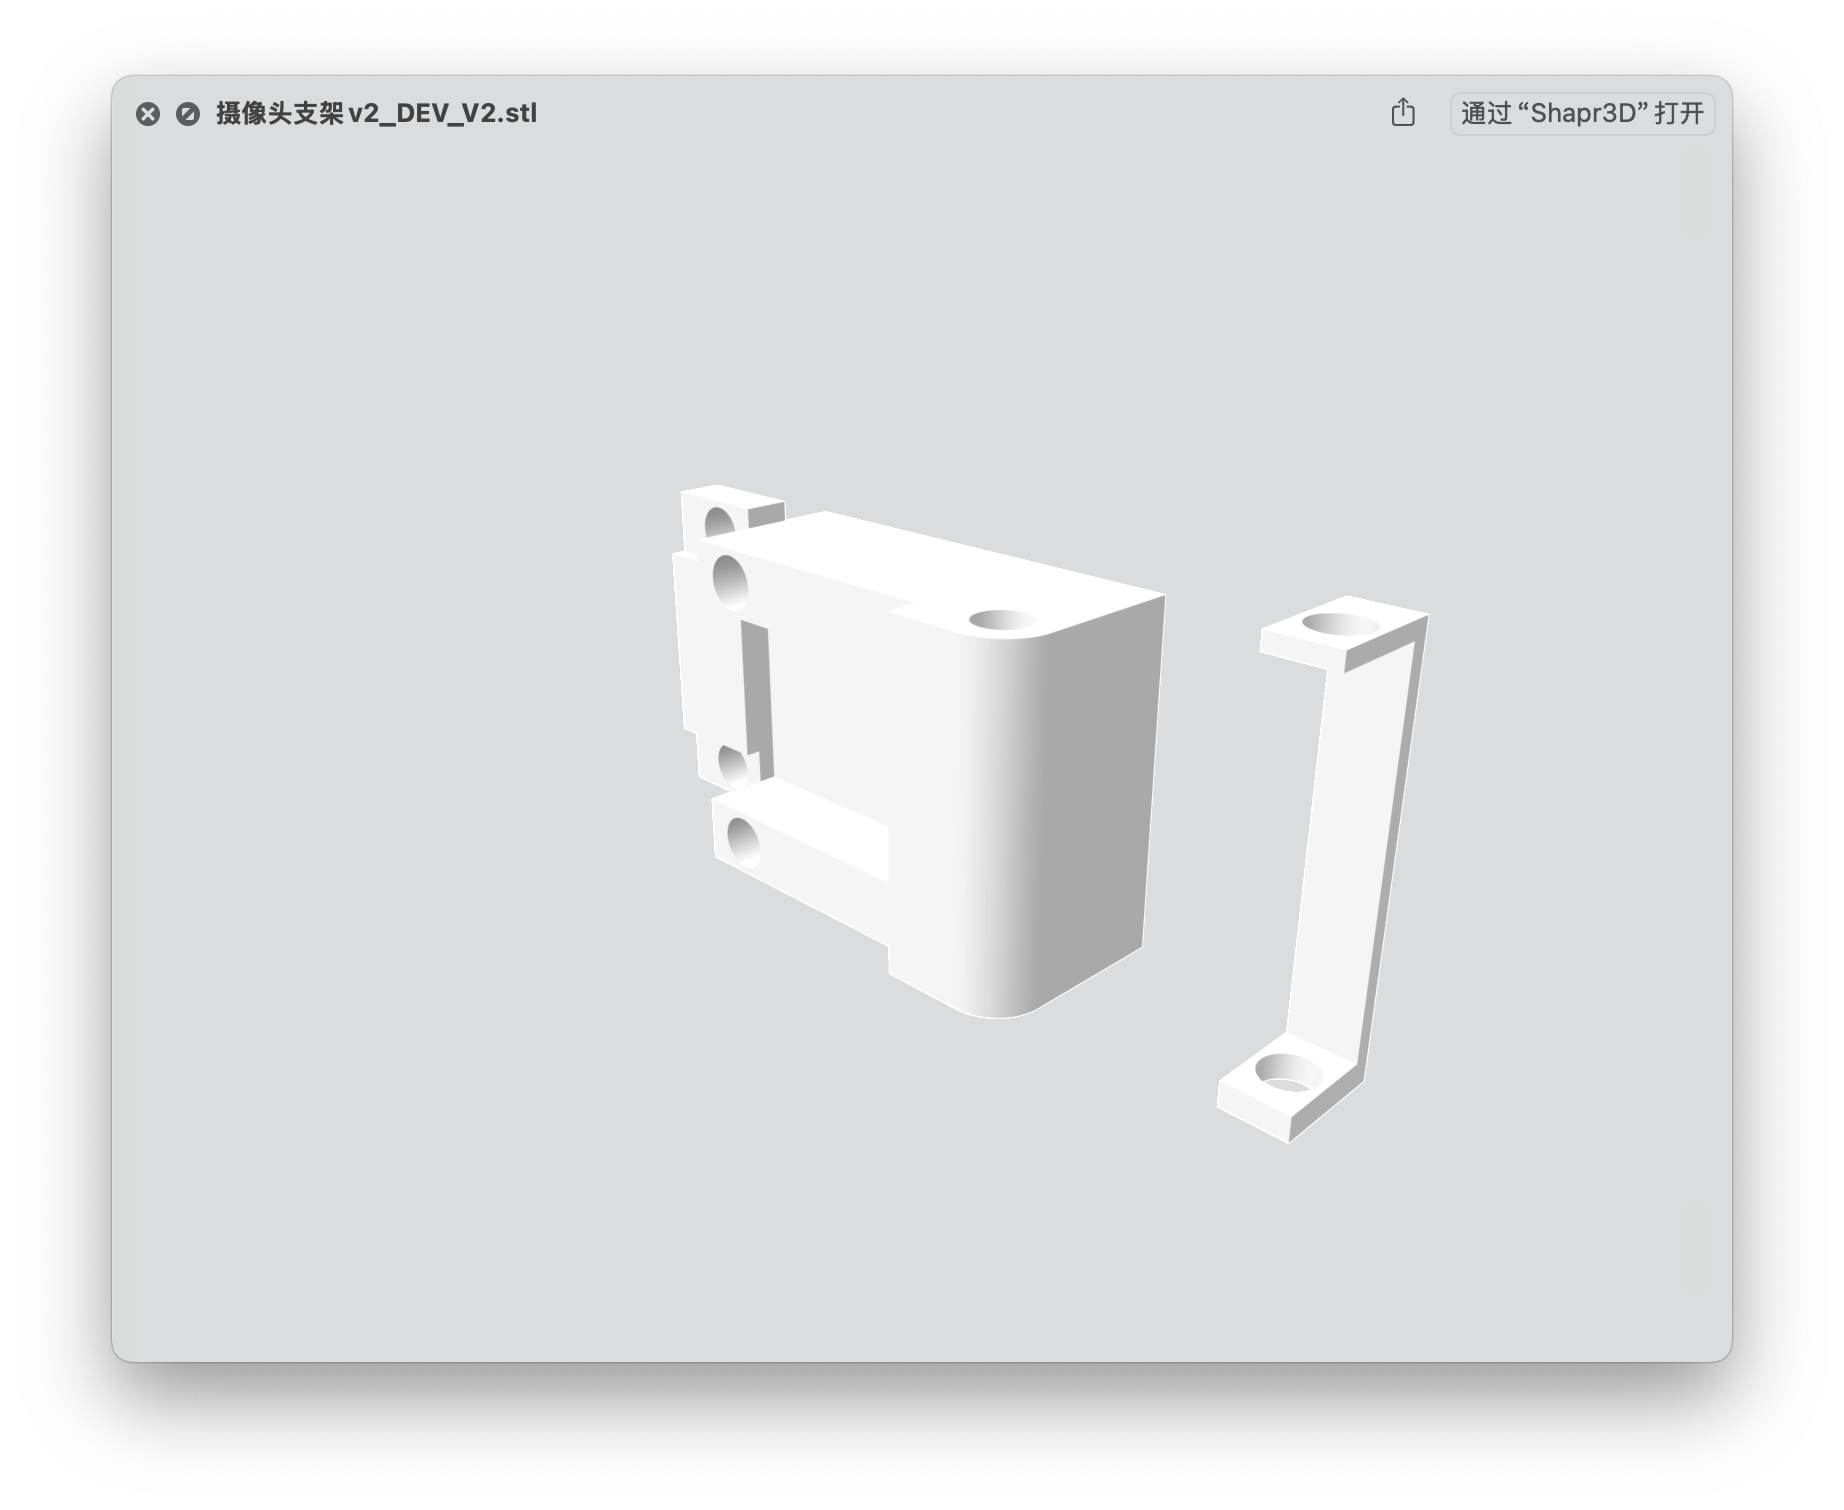
到货后的第一件事却是修改支架。原支架尺寸偏小、底座不稳,必须先修正安装,算法测试才有可靠前提。色块识别移植比较顺利,日志记录单项测试达到 60 FPS 以上;但这个结果不能代表所有 OpenMV 算法都能同样加速,接下来的视觉测距很快暴露了差别。
在 320×240 图像上,原有线段检测不足 5 FPS。日志的排查发现,相关函数调用 OpenCV 的 CPU 路径,并没有因为平台存在 NPU 就自动利用加速。团队裁掉低价值区域,缩小处理范围,单项实验约提高到 10 FPS;又把 Canny 与霍夫变换拆开检查,增加阈值和最短线段等可调参数。
定位方面,ToF 被用作过渡方案。黑色墙面、斜入射和器件批次差异会让读数波动,甚至把局部遮挡误当成场地墙面。团队利用对侧距离之和与场地尺寸的关系判断异常,再选择较可信的一侧修正坐标。它能改善部分情况,但当相对两侧都被遮挡时,坐标仍会混乱,因此 LiDAR 被确立为后续方向。
结构也随之改变。维护困难的外壳被 50mm 铜柱支撑替代,电池方案从抽屉式快拆改成可从侧边放入。新增传感器并不是只占一个孔位:UART 接头、摄像头可调角度、树莓派尺寸和前方盘球机构都会争夺空间。早期 LiDAR / 树莓派布局甚至因遮挡前摄像头而回退。
三个任务同时运行后,色块识别、视觉测距和通信开始争用 CPU。日志中的 threading 尝试让视觉测距降至约 1–2 FPS,改为 multiprocessing 后约为 3–4 FPS。独立进程带来改善,但不是所有开销都会消失,图像处理、数据传输和操作系统调度仍然要付出成本。
团队随后发现色块识别还有 40 FPS 以上的余量,于是主动将它限制到约 30 FPS,把处理时间留给更慢的边缘检测。最终多任务实验中的视觉测距达到 5 FPS 以上。这个数字与前面的单项 10 FPS 属于不同测试条件,不能拼成一个“整机十帧”的结论。
运动层的 GoV 则把平移方向、机器人朝向和速度分开表达,并利用指南针 PID 减少走偏。传感器给出位置之后,还需要正确的轮组运动学和方向反馈才能转成动作。硬件测距与控制代码在这一阶段开始形成闭环,而不再是互不相干的演示。
集成 / 2025.04:四路摄像头围绕一块计算板工作
2025 年 4 月 10 日的日志提出一个新的问题:MaixCam 的传统视觉性能有限,而新增 LiDAR 又带来大量数据。继续寻找更强的边缘摄像头会受到价格与体积限制,团队于是选择社区和文档较完整、CPU 性能更强的树莓派 5,让相机负责采图、计算板集中处理。
镜头选择同样经过取舍。树莓派有 CSI 接口,但双摄超广角方案会带来明显畸变与视角问题。最终四路 USB 摄像头配约 130 度镜头,既增加方向覆盖,也把多相机端口绑定、图像融合和 USB 接头空间变成必须解决的工程任务。
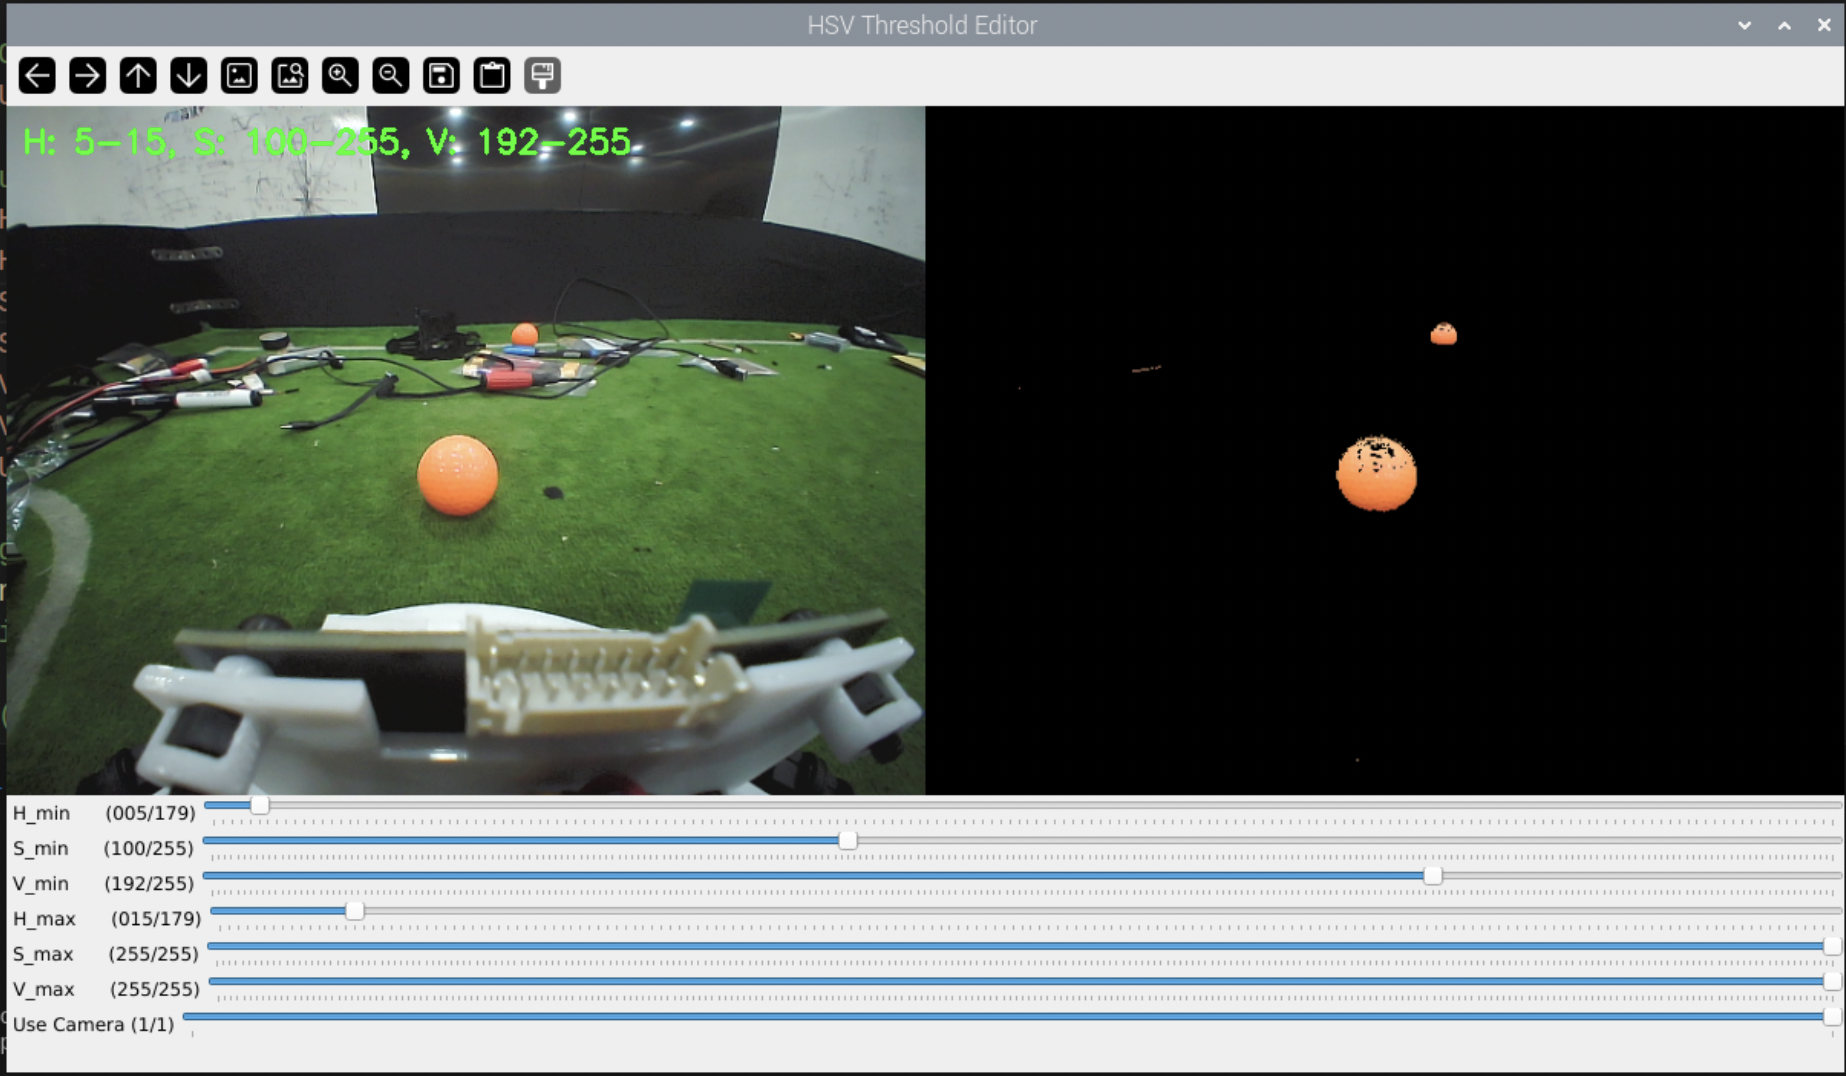
视觉链路由采图、HSV 分割、形态学去噪、轮廓搜索和目标框组成。HSV 阈值编辑器使团队能观察颜色范围的变化;findContours 找到候选区域,boundingRect 提供目标框,再用已经标定的透视关系把图像位置转换为相对地面位置。相机支架变化会影响这一关系,因此标定文件与机械安装必须一起维护。
四摄方案还需要处理边缘畸变、画面位置和观测顺序。日志记录了裁剪、平移与按方向轮询融合,而不是把四张图片简单拼成一张全景。各方向都必须能输出一致的坐标,否则同一球跨相机时就会跳变,主程序也难以判断下一步应该怎样运动。
供电是原型能否运行的另一道门槛。普通接线方式无法可靠支撑树莓派负载,系统异常并不一定来自 Python 程序。团队把稳定的 5V 高电流供电、启动环境和服务配置一起整理,避免算法开发建立在随时可能掉电的计算板上。
科技节遥控原型先通过 HTTP 发送摇杆变化,再由后端通过 UART 发给下位机。日志记录其延迟达到数秒。改用保持长连接的 WebSocket 后,交互显著改善;它也成为检查运动方向和轮组响应的工具。这里的结论来自当时原型的实现,不能概括成所有 HTTP 系统都必然有数秒延迟。
结构验证反复出现传感器之间的冲突。LiDAR 装得过高,可能看不到希望检测的目标;倒挂尝试又被摄像头线束遮挡,形成扫描阴影。团队回到摄像头下置、LiDAR 上置,并使用视觉信息补足前方盲区。树莓派散热、屏幕接头、铜柱高度和前摄视野也在实物装配后逐项修正。
盘球机构则经历小型电机、齿轮传动和同轴轮胎结构的试验。某一版能够抓球,却因竖直占地影响其他部件而被放弃;后续同轴结构改善了滚轮一边高一边低的问题。它说明软件看到球之后,机械能否在相同高度稳定接触球仍然是独立验收项。
调试:让光线、坐标和运动使用同一套约定
旧追球方法直接用球的图像横纵坐标计算方向,近处看起来可用,远处却容易偏。日志用一个直观例子解释了原因:近处二十厘米的移动可以带来明显的像素变化,远处同样的距离只对应少量像素。摄像头的透视关系,使像素距离不能直接充当地面距离。
最初原型采用卷尺采样和函数拟合,按不同距离记录球的纵坐标。这能修正一部分纵向误差,却不能同时覆盖横向,也会因摄像头高度、角度改变而重做标定。随后团队改用矩形控制点求透视变换。在没有 Numpy 的 OpenMV 环境中,线性方程组和高斯消元承担了矩阵求解,代码的价值在于把相机安装参数变成可重新测定的映射关系。
识别墙地分界线时,只找黑色色块下边界或绿色色块上边界会受到曝光和白平衡影响;直接运行 Canny 又会找出很多不属于场地边界的边缘。团队保留线段检测,但在候选线段上下增加检查点:上方应为黑色墙面,下方应为绿色地面。只对少量检查点做 RGB 到 HSV 转换,避免全图转换占满有限算力。
曝光方案选择微欠曝,让橙色球与黄色球门更容易分开,也降低球面反光造成的颜色混淆。按钮负责快速增减曝光时间,另一项实验则扫描中心点亮度并向目标值调整。与此同时,团队提出将每台机器的接口映射和参数保存在本地文件中,减少换机器时反复改程序的工作。
这条链路也解释了 Meta 为什么需要工具界面。调 HSV 阈值时,操作者要看到候选区域;改变相机角度后,要重新检查投影;遥控时,要确认运动指令与轮子实际方向一致。调试不再只是“机器人有没有动”,而是逐层观察从画面到坐标、再到轮组的转换。
延续 / 2026.01–02:从阈值检测迈向模型部署
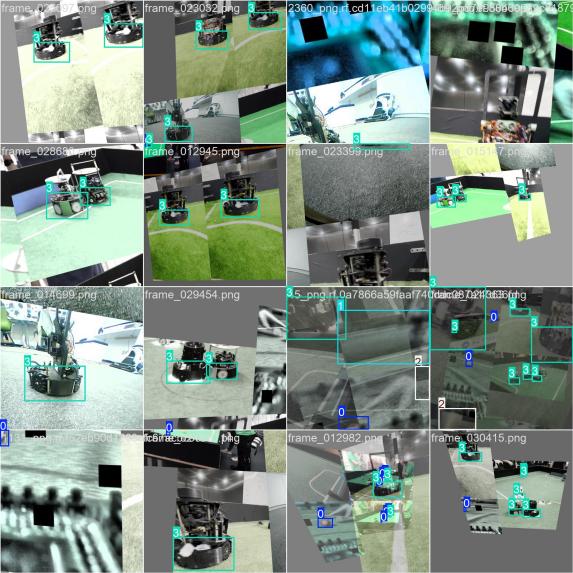
2026 年第一期日志把实验室与赛场灯光差异列为视觉升级的直接原因。颜色阈值依赖现场环境,重新调阈值会占用比赛准备时间;团队因此采用 YOLOv8,把球、机器人和球门等目标作为类别识别。模型提供了新的识别方式,但真实效果首先取决于数据是否覆盖比赛中的光照、背景和遮挡。
橙色球使用公开数据与自采素材,机器人目标则需要补充适合本队场景的人工标注。部署先尝试地瓜派 X5 的 INT8 路线,原始推理输出仍需要置信度筛选和 NMS 等后处理。为了缩短实现周期,日志记录团队转向 Hailo 8L 的 YOLOv8s / HEF 方案,同时推进 Jetson 平台验证。这些是不同硬件路径,不应拼成同一台机器同时装有全部计算板。
最初训练并不理想。团队只标了画面中的主要目标,同类的其他球或机器人没有完整标注。训练时,未标目标可能被作为背景参与损失计算,模型因此学习到相互矛盾的监督信息。重新整理数据、补全同类目标之后,日志记录检测明显改善。这里的重要升级是训练资料的质量,而不只是更换模型文件。
硬件接口变化也影响复现。线插错位置或换一块板,都可能迫使团队重布线和修改程序。软件可配置端口系统把映射保存到本地配置,允许不同机器保留各自的接口关系。统一运动框架则把四电机控制、外设输出和偏航角读取作为适配点,让策略不必随着每种控制板协议全部重写。
第一期 2026 日志横跨 1 月至 3 月,本篇只把其中明确落在 2 月截止范围内的选型、标注与端口工作纳入 Meta 研发线。2026 年 2 月 26 日的 Software 提交 751d65a 已加入 Jetson 环境脚本和 TunaIntelligence,球与机器人检测继续通过一致的输出队列交给 Vision。它证明后端迁移已有代码落点,但不能把随后 3 月的多进程吞吐与电气整改提前写成 Meta 的最终装机结果。
归档结果 / 截至 2026.02:留下能继续迭代的底座
Meta 的最终价值不由某一个最高帧率定义。OpenMV 的墙地分界线试验、MaixCam 的任务限帧、树莓派四摄的集中处理,分别回答不同问题:识别怎么做、有限资源怎么分配、更多传感器怎么协作。历史机型档案保留树莓派 5 与 STM32F103 的身份,研发报道则解释这些选择如何形成。
这一阶段留下四个可继承的约定:目标位置要有明确坐标系;相机编号与标定必须对应实物;端口和参数跟随每台机器保存;一次性准备与持续控制要分开。2026 年 2 月的模型后端工作在这套底座上继续展开,为 Terminus 的电控、算力和结构升级提供了共同起点。
SOFTWARE × HARDWARE
读懂代码,读懂升级
代码解释:透视映射为什么要除以第三项
ground_h = H_image_to_ground @ [u, v, 1]
X = ground_h[0] / ground_h[2]
Y = ground_h[1] / ground_h[2]
这是依据日志整理的数学示意,不是当年完整源码。矩阵先产生齐次坐标,除以第三项后才得到平面坐标;相机高度和角度变化会改变这个映射。实际标定还需要检查矩阵方向、点的对应关系和第三项是否接近零,不能把任意矩阵或原始像素直接作为厘米坐标。
代码解释:一个检测框怎样变成移动依据
mask = threshold_hsv(frame, settings)
mask = clean_small_regions(mask)
contours = find_contours(mask)
for contour in contours:
    box = bounding_rect(contour)
    target_xy = calibrated_ground_projection(box)
示例是依据日志流程整理的伪代码。颜色分割回答“哪些像素像目标”,轮廓与目标框回答“目标在哪里”,投影才回答“它在地面上离机器多远”。任何一步改变都可能影响后续策略,所以相机编号、标定文件与目标取点规则必须对应同一台机器。
后端兼容:更换计算板时,先保留观测接口
# Interface illustration from the February 2026 backend
BallOutputs    = [[camera, center_x, bottom_y, w, h, confidence], ...]
ChassisOutputs = [[camera, center_x, bottom_y, w, h, confidence], ...]
输出字段依据 751d65a 的 TunaIntelligence 文档整理,代码框是接口示意。相机编号告诉后续程序应使用哪份标定,目标框下缘与中心横坐标确定取点,置信度供后续筛选。保留同一格式,让上层不必因推理板更换而同时重写所有策略;这种兼容并不意味着不同后端已有相同实测性能。
原始资料与版本
- 2025赛季-加速器战队-第一期日志.docx
- 2025赛季-加速器战队-第二期日志.docx
- 2025赛季-加速器战队-第三期日志.docx
- 2026赛季-加速器战队-第一期日志.docx
- Software 截止版本 751d65a
- TunaIntelligence 后端接口 / 2026.02
正文依据原始日志、技术海报和注明版本的代码整理。代码框已区分数学示意、架构图与源码摘录;阶段测试数字随其来源保留。
返回机器档案台 ↗PRIMARY DOCUMENT / POSTER
2025 Brazil 原始技术海报
2025 Brazil 原始技术海报 / PDF打开原始文件 ↗