MACHINE FILE / XLR—VALK—2026
VALKYIRE
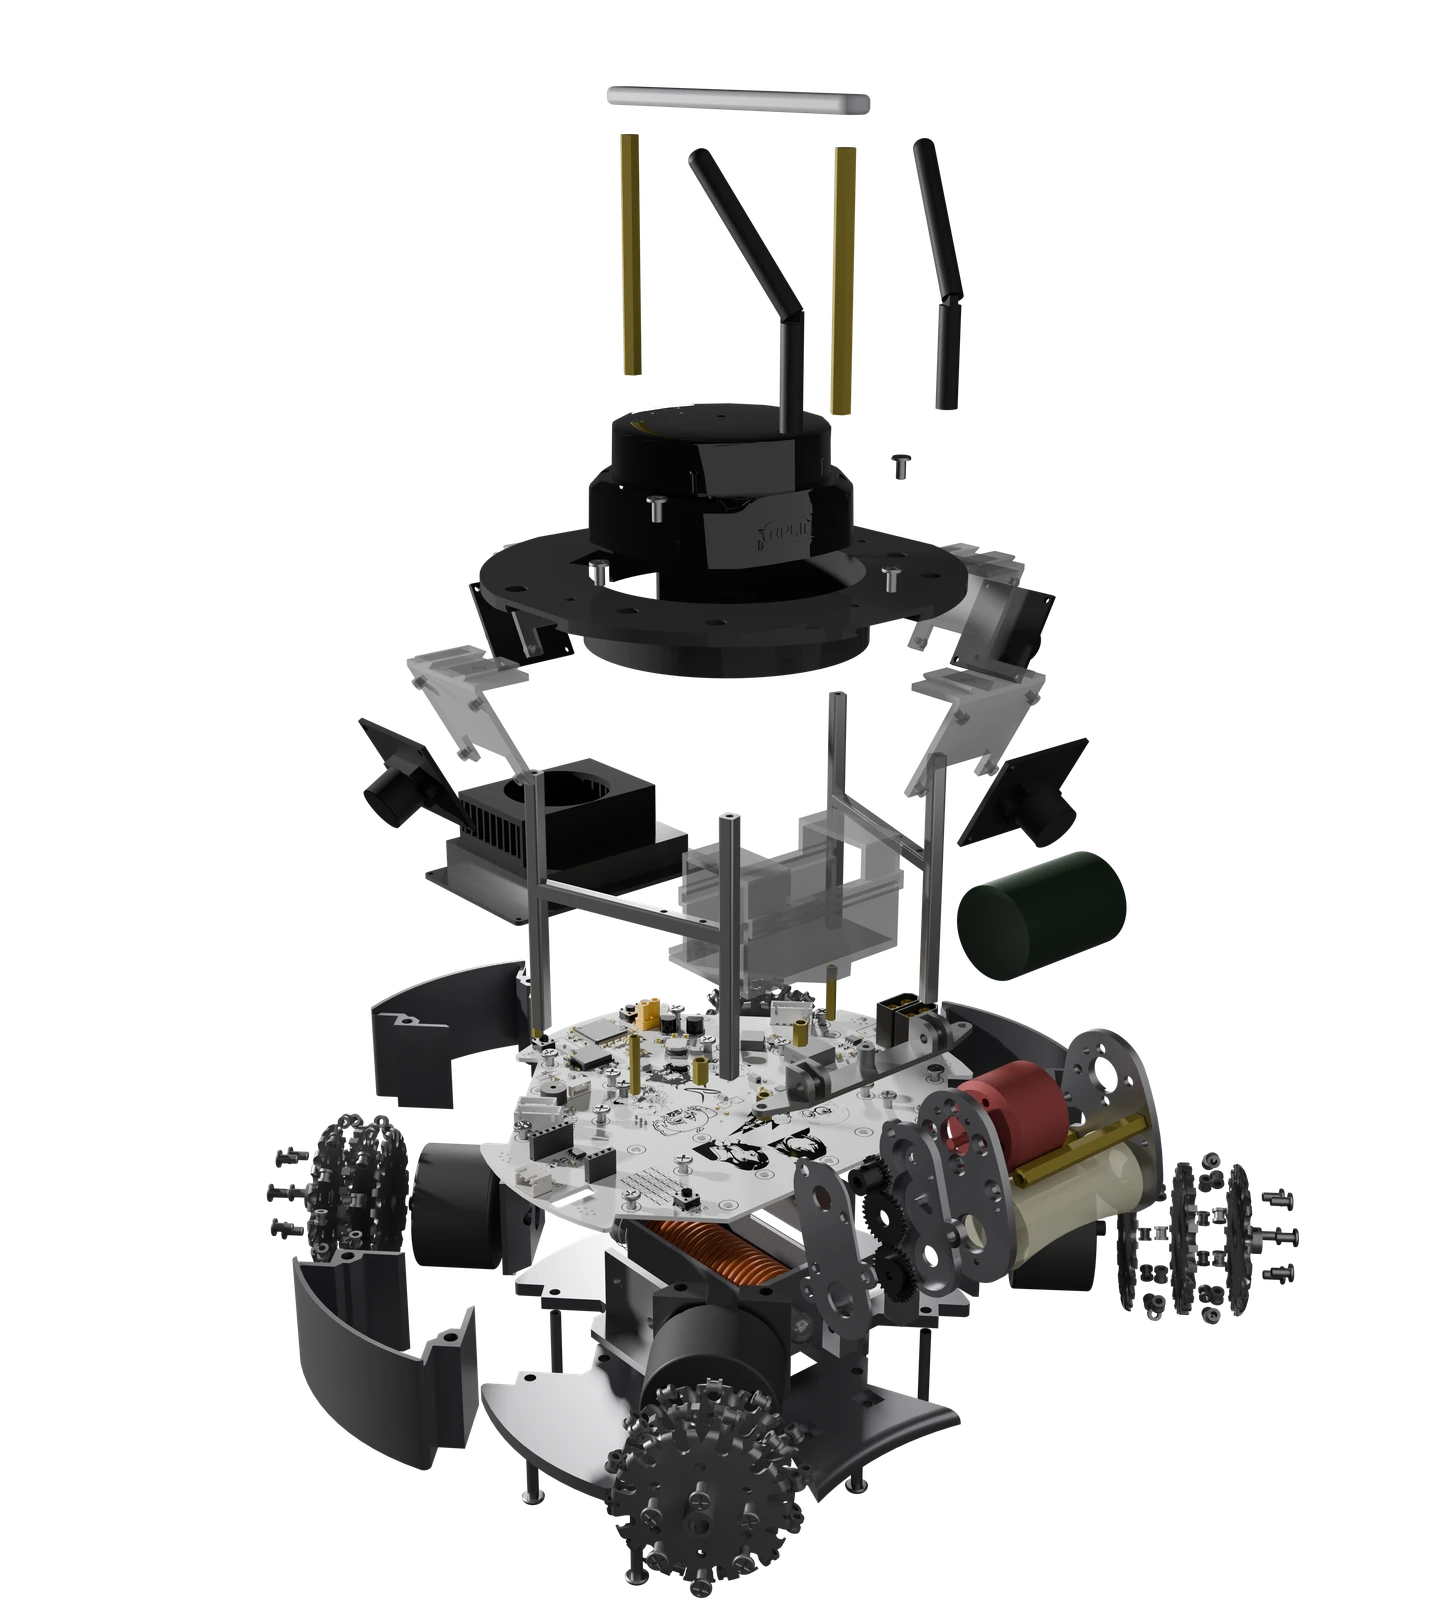
Valkyire 是当前展示的女武神机器人。完整模型保留四个驱动电机;先随滚动展开结构,再由摄像机推进到对应部件,观察感知、电控、动力与控球之间的关系。
Valkyire 使用 Jetson Nano。Luna 为共享机械结构的树莓派主控版本。
- 四路 USB 视觉、Jetson 平台、RPLIDAR S2 和 BMI088 分别承担目标、算力、距离与姿态输入。
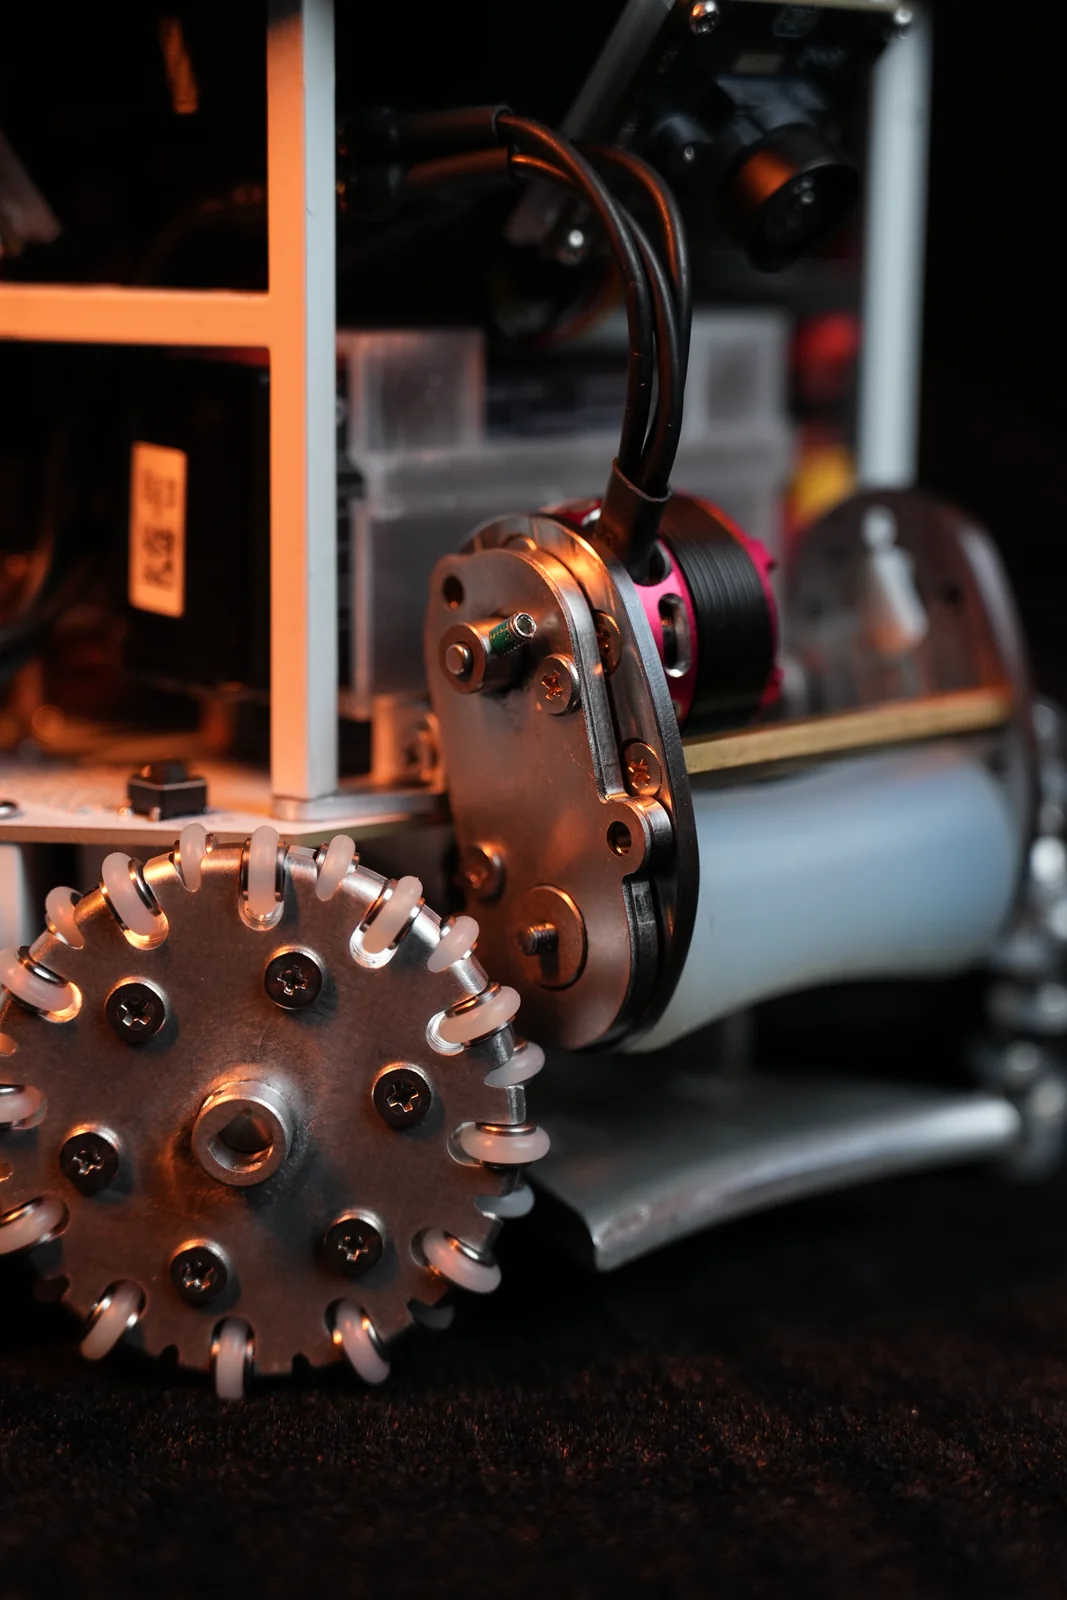
- 四个 M3508i 驱动全向底盘,无刷滚轮与电磁击球机构把策略转成实际接触。
- 按 USB 物理路径绑定相机,保留曝光配置并支持读帧失败后的恢复。
- 比赛协作有在线状态和角色观测;十月软件拆分让视觉、外设与几何的职责更明确。
VALKYIRE / SCROLL DISASSEMBLY
下滑,逐层拆开女武神。
先展开完整结构,再由镜头推进查看部件。
部件保持原位,向上滚动可回看。
先看整机,再看每一层。
继续向下滚动,雷达、计算与电控、轮组和控球机构会逐步拉开。每个模块都可以单独放大查看。
把结构与工作链路放在一起理解:上层读取赛场,中层处理信息,底层把决策变成运动。
VALKYRIE / DEVELOPMENT REPORT
VALKYRIE:把整机能力变成可观察、可复现的比赛链路
女武神继承此前的结构、电控与多摄基础,将升级重点推进到观测质量、坐标一致性、双机协作和调试入口。Australia 技术海报记录硬件组合,赛前与十月代码解释这些硬件怎样连成动作。
选型:把历史经验变成完整配置
2026 年 6 月之后,研发重点从“功能是否完成”转向“同一套能力能否在不同启动、不同场地与两台机器之间重复使用”。女武神的硬件不是重新从零选择:相机视野、雷达位置、电控拆分和轮组几何继承了前一阶段;新的工作更多发生在采图、校准、消息与策略之间。
Valkyrie 的机器特点先从明确资料说起。2026 Australia 海报列出四个 USB 摄像头、Jetson Orin Nano、RPLIDAR S2、BMI088、STM32 H7、ESP32-C6 和 3S 2600mAh LiPo。底盘为四个 DJI M3508i,盘球采用 C2826 V2-1900KV 与自制硅胶滚轮,击球采用 YC-1215B 电磁铁与自制升压电控。这些组成对应感知、位置、运算、执行和供电,而不是彼此无关的器件清单。
这样的配置沿用了日志中已经验证过的分工:相机提供目标,雷达与惯性信息描述自身位置和朝向,计算板运行视觉与策略,下位机执行底盘和外设命令。软件还有 Hailo 推理路径,但这是适配平台的能力,不能用它把海报中的 Jetson 整机改写成同装所有加速器的配置。
原型与继承:结构升级怎样改变代码的前提
机器结构需要同时满足相机视野、LiDAR 扫描平面、计算板固定、布线和轮组维护。拆解图可以显示分层,装配图则说明这些层如何回到一台机器里。历史日志中的遮挡、接头空间和避震卡滞问题,解释了为什么 Valkyrie 的结构报道不能只有一张爆炸图,还需要交代传感器看到什么、维修从哪里进入。
视觉也继承了透视标定的要求。赛前代码接受地面投影标定,将检测结果从原始像素转换成相对机器的地面坐标;位置接口再结合自身位姿,提供场地上的球和机器人位置。镜头、支架与安装角改变时,标定就必须跟着核对,否则新增算力只会更快地产生错误坐标。
7 月的雷达相关更新处理无效扫描范围、有效点计数和控制面板观察。这让定位异常能先追到输入质量,而不必直接归因于策略。8 月的地面投影工作继续明确从目标框取点到实际地面的转换:镜头视角只是覆盖范围,安装高度、倾角和标定才决定目标坐标。
调试:赛前代码把接口错误变得可见
2026 年 9 月 30 日前的提交进一步处理了相机身份与恢复。相机按物理 USB 路径绑定,而不是仅依赖易变化的 video 编号;读帧长期失败时允许重新打开。曝光参数可以持久化,减少每次重启后的差异。它们解决的是数据来源与复现性,不能被写成未经测量的识别准确率提升。
定位读取通过下位机接口进入统一位置层。策略可以分别读取机器人位姿、相对球位置与场地球位置,避免把图像像素、毫米距离和厘米坐标直接混用。当前路径与早期直接解析雷达扫描的架构不同;历史日志用于解释为什么要改,赛前快照用于说明最终文章所采用的代码接口。
底盘速度接口将平移和旋转作为动作命令,显式零指令执行停车;外设输出也受比赛许可控制。开发时可以把“目标位置是否正确”“速度是否下发”“执行机构是否按预期工作”分别观察。把这几层分开,才能区分视觉问题、坐标问题、通信问题与机械接触问题。
仿真补上了另一类检查:开球前准备、比赛开始状态、双机消息转发和澳大利亚场地配置,可以在没有实机的环境中观察流程。9 月记录说明这些检查工具已进入研发线,帮助区分“比赛状态尚未放行”与“底盘命令没有响应”。它们提供可复现的接口验证,实机上的摩擦、碰撞和滚轮接触仍由实际调试确认。
十月更新:双机协作与软件职责继续收敛
10 月 2 日的通信提交把自动双机链路、存活状态和对方实时位姿接到可查询接口。进攻策略报告追球状态,防守策略可以据此让位。这里的软硬件联系是共享局势:本机定位与通信发出的位姿应表达同一台机器、同一套场地坐标;对方掉线也要能被识别,而不是继续使用看似有效的旧消息。
10 月 14 日的代码整理,将视觉进程与 UDP 链路集中到 vision_link.py,把外设与按键、场地几何及共享角度工具拆到各自模块。视觉链路负责进程、接收与观测时间;位置接口负责坐标;底盘与外设负责执行。拆分的结果是排查入口更清楚,而不是凭文件数量推断控制更快。
例如,画面正常但球坐标偏移时,先核对物理相机身份、标定与取点;位姿跳变时,检查下位机输入和坐标约定;两台机器互相抢球时,检查链路在线状态和策略上报。这样的代码解释把升级写成“哪个输入经过哪一层改变了哪个动作”,让新成员也能沿着真实接口理解整机。
最终资料:结果有来源,升级有边界
Australia 技术海报报告检测误差下降 97%、无刷执行能耗下降 50%、执行表现提升 70%,并列出旧硬件基线。报道按海报原意呈现这些阶段指标;由于原件没有完整样本数和测试方法,它们不被改写成比赛胜率或所有条件下的整机性能。
官网时间轴记录女武神所在的 2026 Australia 阶段获得 Australia Open 第五名。比赛结果是单独的历史事件,不能由技术海报中的百分比推导。截止 2026 年 10 月的报道,以当前已存在的日志、海报和代码为界:把已经实现的观测和控制路径写清楚,也保留改动尚需实机场景确认的部分。
女武神把相机与模型、位姿与坐标、底盘与外设组织成可以检查和维护的链路。结构图说明组成,海报记录阶段结果,代码给出接口行为;新成员可以从一个真实部件出发,沿着观测、决策和执行理解整台机器的升级。
SOFTWARE × HARDWARE
读懂代码,读懂升级
代码解释:三种位置为什么不能混用
# Observation only: no motion command is issued
robot_pose = UnitedPosition.FieldRobotPose()
ball_relative = UnitedPosition.RobotBallPos()
ball_field = UnitedPosition.FieldBallPos()
函数名来自 Software 的 8c9024b 快照。第一项表示机器在场地里的位置和朝向,第二项表示球相对机器的位置,第三项表示球在场地里的位置。示例只读取观测;无效或不可见观测仍需按该版本接口约定处理,不能把哨兵值当作真实坐标。
观测链路:从相机到策略,每层回答一个问题
# Architecture map; not executable control code
USB cameras → Vision / calibrated ground observations
Vision UDP  → VisionLink / latest observation + reception time
Bits pose   → Positions / field and robot coordinates
Strategy    → chassis + peripherals / physical actuation
架构按 2026 年 10 月 14 日的 e1e43a3、aac2085、c198fe5 与 460eabc 整理。VisionLink 管理视觉链路,Positions 解释坐标,外设与底盘执行命令。示意表达职责,不表示每层都启动独立进程,也不把查询观测当成启动或恢复设备的命令。实际代码中的有效性与时效检查仍属于各版本的接口约定。
原始资料与版本
- 2026-09-07_主要技术大更新总览.md
- Software 截止版本 460eabc
- Australia 原始技术海报
- 赛前位置接口快照 / 8c9024b
- 十月视觉链路 / VisionLink
- 10.02 双机位姿与存活状态
- 10.02 追球状态与防守让位
正文依据原始日志、技术海报和注明版本的代码整理。代码框已区分数学示意、架构图与源码摘录;阶段测试数字随其来源保留。
返回机器档案台 ↗PRIMARY DOCUMENT / POSTER
2026 技术海报
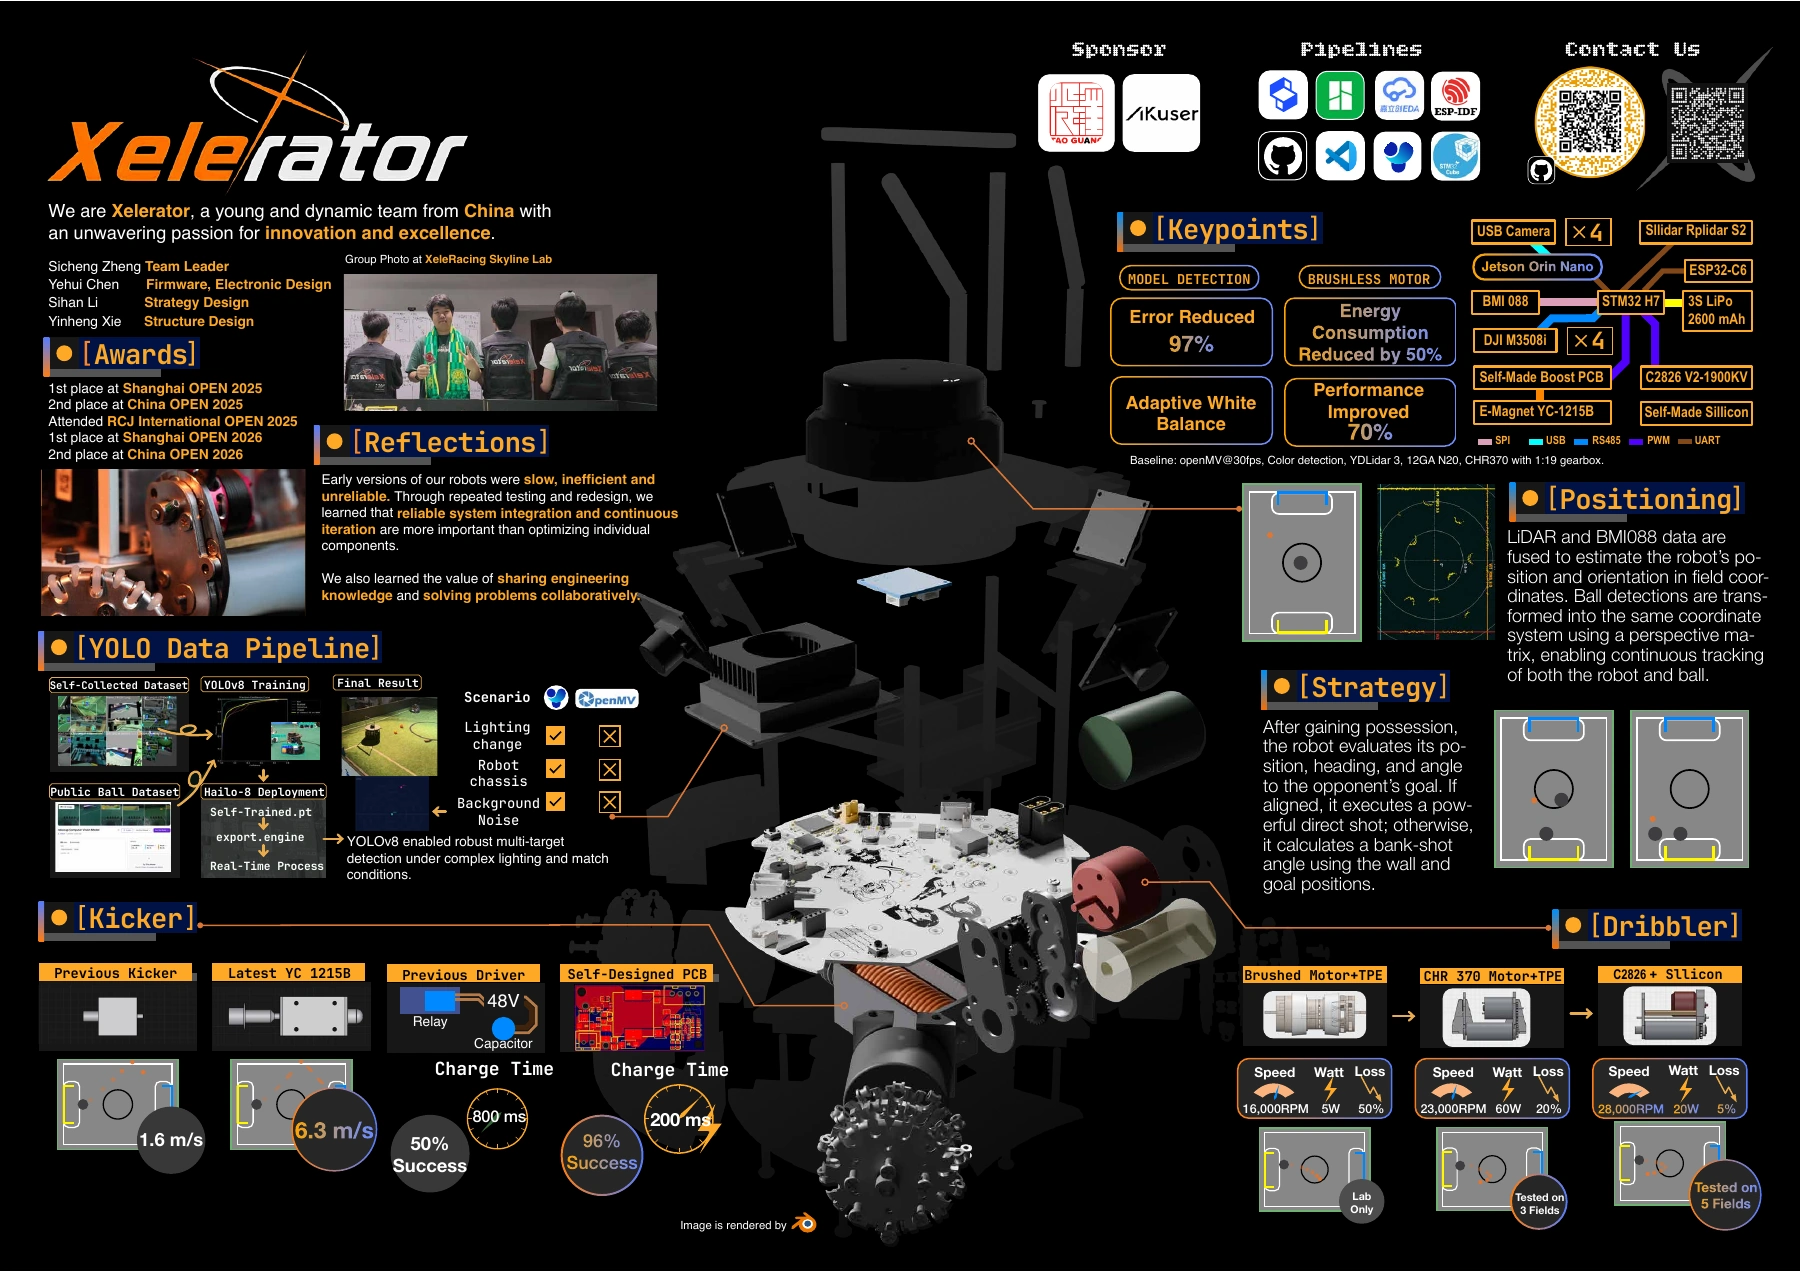 2026 技术海报 / PDF打开原始文件 ↗